
94% द्वारा डेटा खपत को कम करते हुए drone के इरादों को डिकोड करने के लिए एक क्लाउड कैसे सक्षम करें
PyTorch वर्ल्ड मॉडल ट्यूटोरियल drone और क्लाउड के बीच एक छोटा AI मॉडल साझा करता है, जो एज रोबोटिक्स के लिए डेटा उपयोग को 94% तक कम करने के लिए राज्य का सिंक्रनाइज़ेशन करता है।
मुख्य जानकारी
- एक शुरुआती-अनुकूल PyTorch ट्यूटोरियल दिखाता है कि कैसे एक छोटे AI मॉडल की दो प्रतियां लगातार कच्चे डेटा स्ट्रीमिंग के बिना drone और क्लाउड को सिंक्रनाइज़ रख सकती हैं।
- साझा-मॉडल दृष्टिकोण ने कथित तौर पर प्रत्येक सेंसर अवलोकन प्राप्त करने के बजाय एक कॉम्पैक्ट विश्व मॉडल से drone की संभावित स्थिति का अनुमान लगाकर डेटा उपयोग को 94% तक कम कर दिया है।
- 94% आंकड़ा ट्यूटोरियल के विशिष्ट सेटअप से बंधा हुआ है, सार्वभौमिक गारंटी नहीं; परिणाम मॉडल आकार, सिंक आवृत्ति, सेंसर और नेटवर्क स्थितियों के साथ भिन्न हो सकते हैं।
- ट्यूटोरियल एक व्यावहारिक एज-एआई पैटर्न प्रस्तुत करता हैः डिवाइस स्थानीय रूप से कार्य करता है जबकि क्लाउड एक हल्के सिंक्रनाइज़्ड समझ को बनाए रखता है, जो bandwidth समस्या को मॉडल संरेखण समस्या में बदल देता है।
- यह दुनिया के मॉडल और क्लाउड-एज सिंक्रनाइज़ेशन की खोज करने वाले शिक्षार्थियों के लिए सबसे उपयोगी है, लेकिन उत्पादन-तैयार drone वास्तुकला या प्रमाणित रोबोटिक्स समाधान के रूप में अभिप्रेत नहीं है।
मेटा विवरणः एक शुरुआती-अनुकूल PyTorch विश्व मॉडल ट्यूटोरियल दिखाता है कि कैसे एक छोटे AI मॉडल की दो प्रतियां क्लाउड के साथ drone को सिंक्रनाइज़ करती हैं और डेटा का उपयोग 94% तक कम कर देती हैं।
टैगः PyTorch , विश्व मॉडल, किनारे AI, दूरसंचार
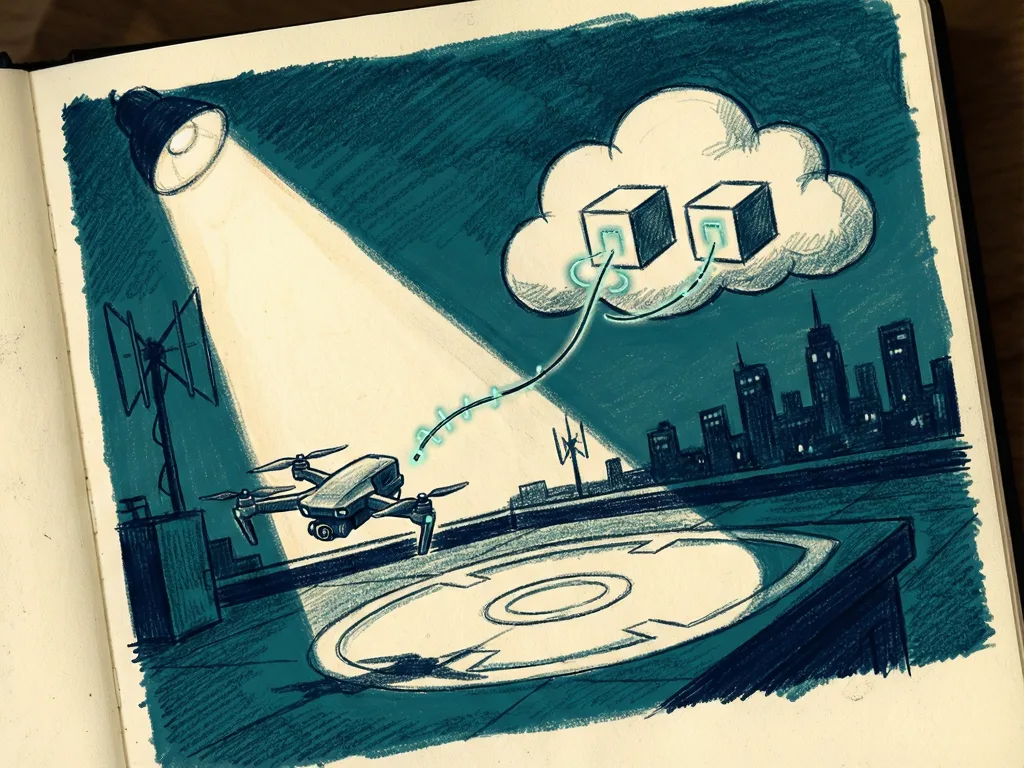
विशेष रुप से प्रदर्शित छवि: (अंग्रेज़ी में) ">"</string> एक बादल और छोटे drone के बीच सिंक करने वाले दो जुड़े न्यूरल-नेटवर्क क्यूब्स का अमूर्त, मैत्रीपूर्ण चित्रण; कोई वास्तविक लोग, लोगो या पाठ नहीं।
एक शुरुआती-अनुकूल PyTorch विश्व मॉडल ट्यूटोरियल बताता है कि कैसे एक छोटे AI मॉडल की दो प्रतियां लगातार स्ट्रीमिंग के बिना क्लाउड के साथ रिमोट मशीन को सिंक्रनाइज़ रख सकती हैं। पोस्ट, जिसका शीर्षक "How to Make an Cloud Read a drone 's Mind (and Cut Data Usage by 94%)", पहली बार Towards Data Science पर दिखाई दिया और रिपोर्ट किया गया परिणाम डेटा उपयोग में 94% की कमी है। एज AI, रोबोटिक्स या सीखने वाले पाठकों के लिए PyTorch , यह ट्यूटोरियल एक व्यावहारिक विचार देता हैः सब कुछ बादल में न भेजें; इसके बजाय, दोनों पक्षों पर साझा भविष्य कहने वाला मॉडल रखें।
ट्यूटोरियल क्या दिखाता है
कोर सेटअप सरल हैः एक छोटा AI मॉडल दो स्थानों पर मौजूद है। एक कॉपी मशीन के पास चलती है, जैसे drone , जबकि दूसरी क्लाउड में रहती है। लगातार स्ट्रीमिंग अवलोकन, टेलीमेट्री या भविष्यवाणियों के बजाय, दो प्रतियां सिंक्रनाइज़ रहती हैं ताकि क्लाऊड यह समझ सके कि रिमोट मशीन क्या अनुभव कर रही है और क्या कर रहा है।
स्रोत सामग्री एक बड़े उत्पादन मंच या मालिकाना dataset का वर्णन नहीं करती है। यह उन पाठकों के लिए एक ट्यूटोरियल प्रस्तुत करता है जो देखना चाहते हैं कि विचार कोड में कैसे काम करता है। कार्यान्वयन PyTorch , open-source deep learning फ्रेमवर्क के साथ बनाया गया है, और इसे शुरुआती-अनुकूल के रूप में वर्णित किया गया है। इसका मतलब है कि पोस्ट उन लोगों के लिए उपयोगी है जो सीख रहे हैं कि AI को नोटबुक या डेस्कटॉप प्रयोग से कनेक्टेड मशीन की ओर कैसे ले जाया जाए।
94% का आंकड़ा क्यों महत्वपूर्ण है
डेटा उपयोग drones , robots और अन्य मोबाइल उपकरणों के लिए एक सामान्य बाधा है जो स्थिर उच्च- bandwidth नेटवर्क से दूर काम करते हैं। सेल्युलर कवरेज रुक-रुक कर हो सकता है, Wi-Fi अनुपलब्ध हो सकते हैं, और कच्चे सेंसर डेटा भेजने से जल्दी ही bandwidth और बैटरी खत्म हो सकती है। ट्यूटोरियल की रिपोर्ट की गई 94% कटौती बताती है कि मुख्य मूल्य न केवल पूर्वानुमान सटीकता है, बल्कि संचार दक्षता भी है।
फिर भी, आंकड़े को संदर्भ में पढ़ा जाना चाहिए। यह पोस्ट में वर्णित विशिष्ट ट्यूटोरियल सेटअप से जुड़ा हुआ है, प्रत्येक drone या क्लाउड प्रोजेक्ट के लिए एक सार्वभौमिक गारंटी नहीं है। विभिन्न सेंसर, अपडेट आवृत्तियों, नेटवर्क स्थितियों और मॉडल आकारों से बहुत अलग परिणाम प्राप्त हो सकते हैं। उपयोगी टेकआउट पैटर्न हैः यदि क्लाउड्स और एज कॉम्पैक्ट मॉडल साझा करते हैं, तो सिस्टम को सरल स्ट्रीमिंग दृष्टिकोण की तुलना में बहुत कम कच्चे डेटा ट्रांसफर की आवश्यकता हो सकती है।
एक विश्व मॉडल क्या जोड़ता है
एक विश्व मॉडल एक AI प्रणाली है जो सीखती है कि समय के साथ पर्यावरण कैसे विकसित हो सकता है। सरल शब्दों में, यह जवाब देने की कोशिश करता हैः मैं अब क्या देखता हूं और आगे क्या कार्रवाई करता हूं, इसके बाद क्या होने की संभावना है? drone के लिए, इसका मतलब गति, आस-पास की बाधाओं या किसी काल्पनिक दृश्य के अगले फ्रेम की भविष्यवाणी कर सकते हैं। ट्यूटोरियल के लिए यह पाठकों को राज्य, पूर्वानुमान और सिंक्रनाइज़ेशन के बारे में सोचने का एक ठोस तरीका देता है।
पोस्ट शीर्षक में "मन" एक रूपक है. बादल drone के आंतरिक विचारों को नहीं पढ़ रहा है. यह रिमोट मशीन की स्थिति या अपेक्षाओं का अनुमान लगाने के लिए सिंक्रनाइज़ मॉडल का उपयोग कर रहा है। वह भेद इसलिए महत्वपूर्ण है क्योंकि यह परियोजना को रहस्यमय संचार के बजाय मॉडल साझाकरण और भविष्यवाणी पर आधारित रखता है.
किनारे AI के लिए यह पैटर्न क्यों मायने रखता है
ट्यूटोरियल दो आम दृष्टिकोणों के बीच बैठता है। एक में, प्रत्येक कैमरा फ्रेम, सेंसर रीडिंग और नियंत्रण सिग्नल को प्रसंस्करण के लिए क्लाउड पर भेजा जाता है। दूसरे में, मशीन सब कुछ स्थानीय रूप से चलाती है और बादल की कम दृश्यता होती है। साझा-मॉडल पैटर्न का उद्देश्य मध्य मार्ग हैः रिमोट मशीन स्थानीय स्तर पर कार्य करती है, जबकि क्लाउड़ मॉडल प्रतिलिपि के माध्यम से सिंक्रनाइज़्ड समझ बनाए रखता है।
शिक्षार्थियों के लिए, यह उपयोगी है क्योंकि यह एक नेटवर्क समस्या को मॉडल की समस्या में बदल देता है। अधिक डेटा कैसे भेजें, इसके बजाय डिजाइन पूछता है कि किनारे और क्लाउड के बीच कौन सी जानकारी संरेखित होनी चाहिए। कम- bandwidth सेटिंग्स में, जो मुश्किल से संवाद करने वाले सिस्टम और ऐसे सिस्टम के बीच अंतर हो सकता है जो कम बिट्स के साथ निर्णयों का समर्थन कर सकते हैं।
पाठकों को आगे क्या देखना चाहिए
यह ट्यूटोरियल उन लोगों के लिए सबसे अधिक प्रासंगिक है जो एज AI सिस्टम का निर्माण या अध्ययन कर रहे हैंः drones , robots , स्वायत्त वाहन, कैमरे, या अन्य उपकरण जिन्हें एक बड़ी प्रणाली से जुड़े रहते हुए स्थानीय रूप से कार्य करने की आवश्यकता होती है।
प्रैक्टिशनर्स के लिए अगला सवाल यह नहीं है कि क्या कोड चलता है, लेकिन क्या दृष्टिकोण वास्तविक बाधाओं से मेल खाता है। भविष्यवाणियां अविश्वसनीय होने से पहले मॉडल कितना छोटा हो सकता है? दो प्रतियों को कितनी बार सिंक्रनाइज़ करना होगा? यदि कनेक्शन गिर जाता है तो क्या होता है? पोस्ट इन डिजाइन ट्रेडऑफ्स की ओर इशारा करता है बिना हर तैनाती के लिए उन्हें हल करने का नाटक किए।
इसे किसको पढ़ना चाहिए, और किसे छोड़ देना चाहिए
इसे पढ़ें यदि आप दुनिया के मॉडल में नए हैं, एक शुरुआती-अनुकूल PyTorch उदाहरण चाहते हैं, या कम bandwidth मशीनों के लिए क्लाउड-एज सिंक्रनाइज़ेशन का स्पष्ट परिचय चाहिए। यह विशेष रूप से उपयोगी है अगर आप समझने की कोशिश कर रहे हैं कि सभी डेटा स्ट्रीमिंग क्यों अक्षम हो सकती है।
यदि आप उत्पादन के लिए तैयार drone आर्किटेक्चर, एक प्रमाणित रोबोटिक्स स्टैक या कई मॉडलों और hardware लक्ष्यों में बेंचमार्क की तलाश कर रहे हैं तो इसे छोड़ दें। स्रोत एक ट्यूटोरियल प्रस्तुत करता है, न कि फील्ड-परीक्षण प्रणाली। मुख्य मूल्य वैचारिक और शैक्षिक हैः यह दिखाता है कि कैसे एक छोटे AI मॉडल की दो प्रतियां वर्णित सेटअप में डेटा उपयोग को 94% तक काटते हुए रिमोट मशीन और क्लाउड को संरेखित रख सकती हैं।
Comments (0)